1. Vaaputushitsaus
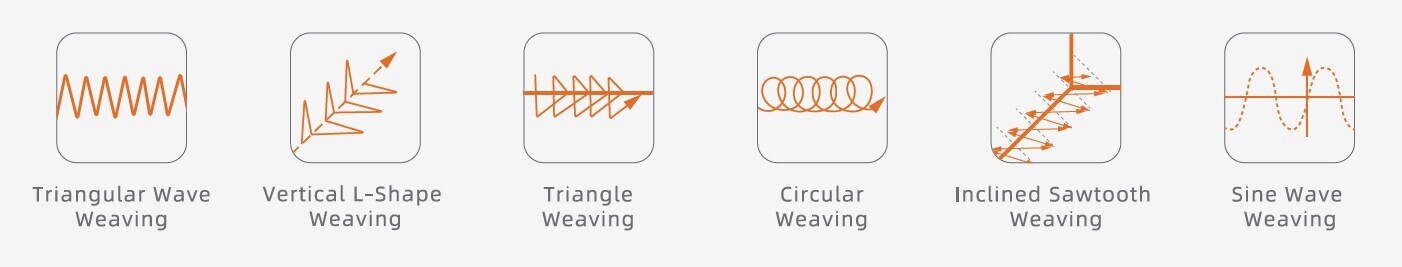
FAIRINO-robottien vaaputustoiminto tukee useita liikeratoja: kolmioaalto, pystysuora L-muoto, kolmio, ympyrä, vino sahalaita ja siniaalto.
Tarkka, luotettava hitsaustekniikka vaativiin teollisiin sovelluksiin.
Tukee digitaalisia tiedonsiirtoprotokollia, kuten CANopen, EtherCAT ja Modbus TCP, ja voi liittää hitsauskoneisiin erilaisilla teollisilla Ethernet- ja kenttäväyläliitännöillä.
Sisältää analogisen tiedonsiirron analogisten I/O- ja digitaalisten I/O-viestintäominaisuuksien kanssa, mikä mahdollistaa hitsauskoneen ja robotin välisen konfiguroinnin yhdellä napsautuksella.
FAIRINO:n itsenäisesti kehittämä hitsausprosessipaketti tukee erilaisia hitsaustekniikoita, mukaan lukien kaarihitsaus, kulmahitsaus, tasohitsaus, segmenttihitsaus ja kaksiprosessihitsaus.
FAIRINO-robottien vaaputustoiminto tukee useita liikeratoja: kolmioaalto, pystysuora L-muoto, kolmio, ympyrä, vino sahalaita ja siniaalto.
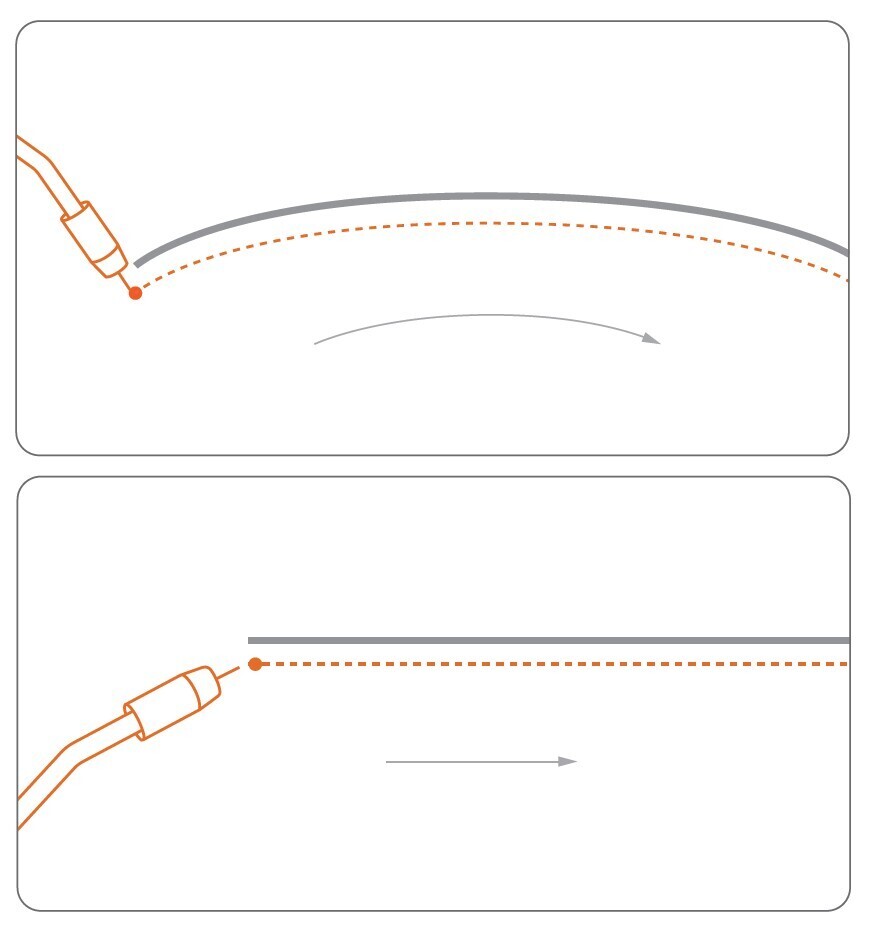
Kaarenseuranta on keskeinen tekniikka hitsausautomaatiossa. Kun hitsataan suorakulmaisia, U:n muotoisia, V:n muotoisia ja muita uria, järjestelmä laskee hitsauspolttimen sijainnin uran keskipisteen suhteen hitsausvirta- ja jännitetietoja valokaaren sytytyksen jälkeen. Se kompensoi hitsauspoikkeamat reaaliajassa varmistaakseen tarkan hitsausasennon ja vakaan hitsauslaadun.
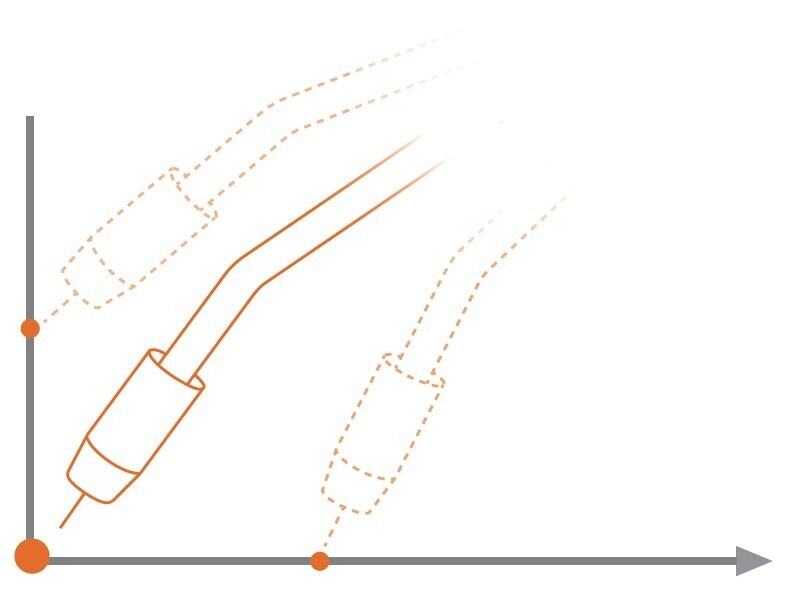
Sauman seuranta tarkoittaa muutosten havaitsemista hitsauslangan sähköisessä signaalissa, kun se koskettaa työkappaleen pintaa työkappaleen todellisen sijainnin määrittämiseksi robotin koordinaattijärjestelmässä. Opetettuaan sijainnin tunnistavat reittipisteet robotti etsii automaattisesti työkappaleen pinnan rajaa. Kun hitsauslanka koskettaa työkappaleen pintaa, tapahtuu jännitesignaalin muutos, jonka hitsauskone välittää takaisin robotille. Vastaanotettuaan signaalin robotti tallentaa työkappaleen pinnan raja-aseman.
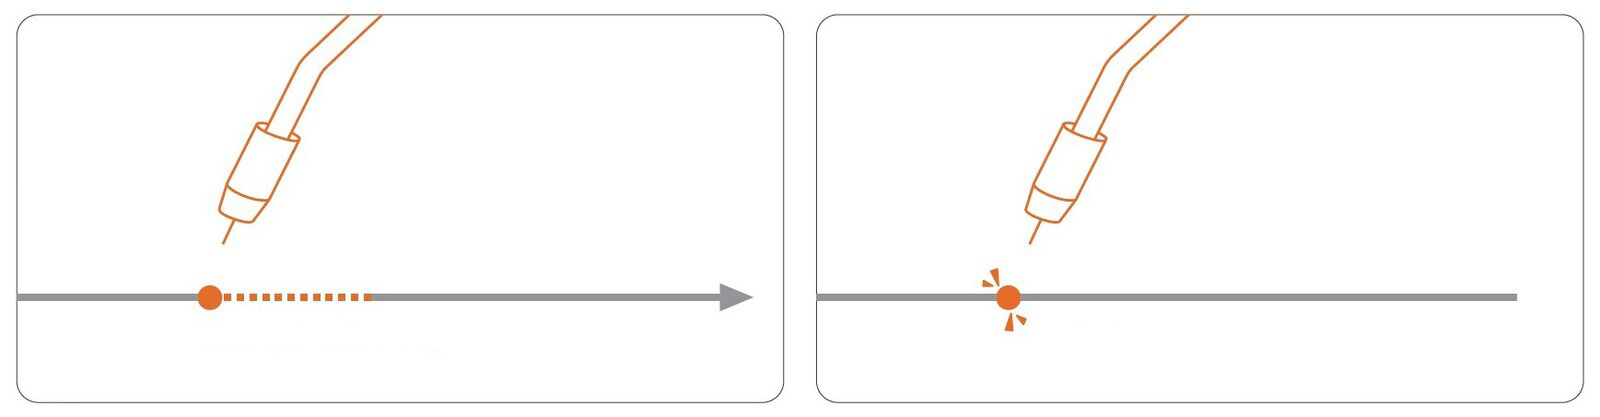
Tämä toiminto jatkaa hitsausta sen jälkeen, kun käyttäjä on pysäyttänyt prosessin tai odottamattomien tapahtumien, kuten törmäyksen tai valokaaren katoamisen jälkeen. Robotti voi sytyttää valokaaren uudelleen alkuperäisessä keskeytysasennossa ja jatkaa jäljellä olevia hitsaustehtäviä. Ennen uudelleenkäynnistystä robotti siirtyy automaattisesti tietyn matkan taaksepäin hitsaussuuntaa pitkin. Tämä luo päällekkäisyyden olemassa olevan hitsin kanssa hitsin laadun varmistamiseksi.
Toiminnan jatkaminen keskeytyksen tai törmäyksen jälkeen:
FAIRINO AIR Lab -laboratorio käyttää kehittyneitä visuaalisia ja liikealgoritmeja, jotta yhteistyörobotit voivat saada vahvemmat autonomiset oppimis- ja päätöksentekoominaisuudet, mikä parantaa ihmisen ja koneen välistä kokemusta.
FAIRINO AIR Lab tukee useita ohjelmointikieliä, mukaan lukien C, C#, Python, Ros, Tcp/IP, tarjoten runsaan valikoiman kehittäjille, joilla on erilainen tekninen tausta. Käyttäjät voivat kehittää toissijaisia sovelluksia laajentaakseen robotin sovellustoimintoja tarpeidensa mukaan.
Varustettu tehokkailla automaattisilla saumantunnistusominaisuuksilla käyttämällä pistepilvialgoritmeja automaattisen saumantunnistuksen saavuttamiseksi mallien kanssa tai ilman.
Ei vaadi opetusta tai ohjelmointia, pystyy ennakoimaan hitsaushaasteet etukäteen, eliminoi manuaalisen mallinnuksen tarpeen ja parantaa hitsauksen valmistelun tehokkuutta.
Soveltuu useiden tuoteversioiden ja pienten erien tuotantoon, täyttäen monipuoliset tuotantovaatimukset.
Helppokäyttöinen robottihitsaus joustavaan, tehokkaaseen ja tarkkaan tuotantoon.
 | Andreas Hubrich |
Yrityksen osoite
WSRobotics GmbH
Zeller Straße 22
97276 Margetshöchheim
Google Maps
Yksityisyytesi on meille tärkeää
Käytämme evästeitä varmistaaksemme verkkosivuston asianmukaisen toiminnan. lisätietoja.
CookieCrumbz 2.10